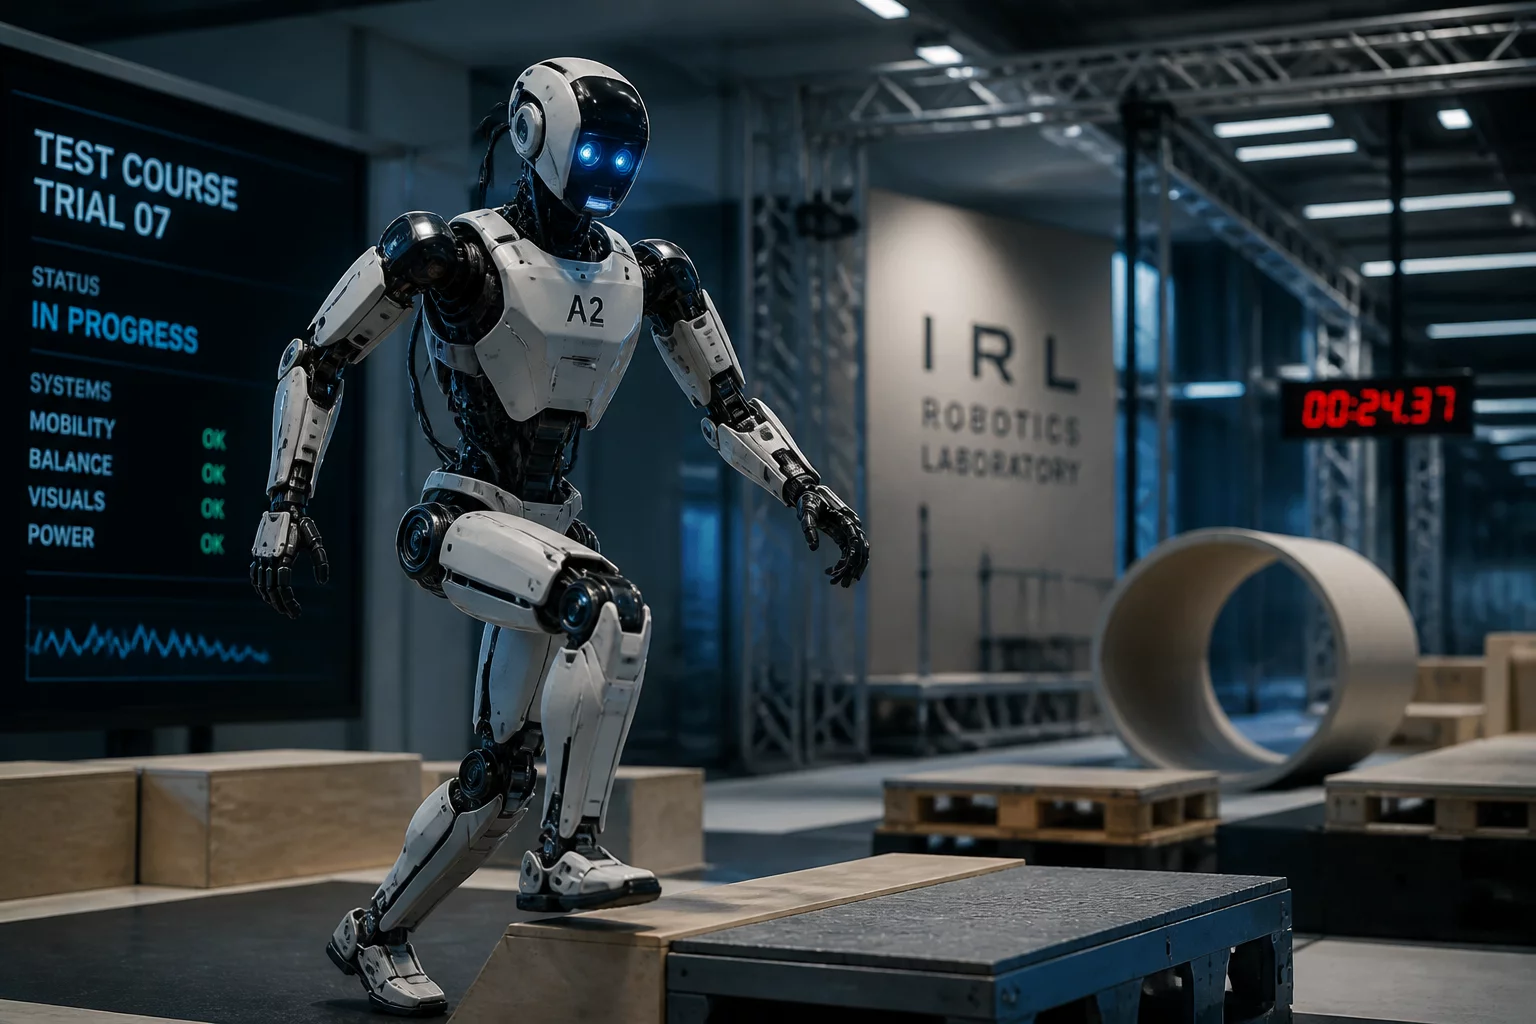
국내 로봇 연구의 양대 축인 KAIST와 ETRI 공동 연구팀이 세계 최고 권위의 국제 로봇 공학 챌린지에서 종합 1위를 달성하며 글로벌 기술력을 입증했습니다. 이번 대회는 비정형 험지와 예측 불가능한 장애물 환경에서 로봇이 외부 개입 없이 목표 작업을 완수하는 자율 기동 능력을 집중 평가했습니다. 연구팀은 독자 개발한 다관절 로봇 플랫폼에 초저지연 임베디드 제어 시스템을 탑재하여 모든 미션을 완벽에 가깝게 수행했습니다.
실시간 분산 제어와 동적 토크 분배 기술의 결합
연구진이 선보인 핵심 기술은 고성능 브러시리스 모터와 고밀도 인버터를 유기적으로 통합한 모듈형 구동계입니다. 지면의 마찰력과 경사도 변화를 수 마이크로초 단위로 감지하는 센서 네트워크가 각 액추에이터에 최적의 전류를 즉각 할당합니다. 이러한 분산 토크 분배 방식 덕분에 로봇은 급격한 경사면이나 미끄러운 표면에서도 균형을 잃지 않고 안정적인 접지력을 확보할 수 있었습니다.
“하드웨어의 응답 속도와 자율 신경망 알고리즘의 유기적 결합이 비정형 환경 극복의 결정적인 열쇠였습니다.”
산업 자동화 및 현장 배치로의 확장 가능성
이번에 검증된 제어 알고리즘과 하드웨어 아키텍처는 스마트 팩토리 물류 로봇, 재난 구조 로봇, 그리고 고위험 산업 현장 검사 기기에 즉시 응용될 수 있습니다. 특히 모듈형 설계를 바탕으로 다양한 규격의 산업용 통신 프로토콜과 호환되도록 구성되어, 기존 생산 라인의 분산 제어 네트워크와 지연 없이 연동됩니다. 연구팀은 후속 단계로 전력 소비를 30% 이상 절감하는 스마트 에너지 관리 알고리즘을 추가 실증할 계획입니다.
자동화 기술 및 제어 시스템 브리핑을 지속적으로 모니터링하세요.
더 알아보기
임수진
하드웨어 전문 분석가자랑스러운 성과입니다. 자율 기계의 발전이 놀랍네요.